
Взгляд на индустрию робототехники: конвергентная эволюция автоматизации, искусственного интеллекта и Web3

 Оценить в Google


Автор оригинала: Jacob Zhao
Этот независимый исследовательский отчет подготовлен при поддержке IOSG Ventures. Мы особо благодарим Hans (RoboCup Asia-Pacific), Nichanan Kesonpat (1kx), Robert Koschig (1kx), Amanda Young (Collab+Currency), Jonathan Victor (Ansa Research), Lex Sokolin (Generative Ventures), Jay Yu (Pantera Capital) и Jeffrey Hu (Hashkey Capital) за ценные рекомендации. В процессе работы также были запрошены мнения и отзывы команд таких проектов, как OpenMind, BitRobot, peaq, Auki Labs, XMAQUINA, GAIB, Vader, Gradient, Tashi Network и CodecFlow. Статья стремится к объективности и точности, однако некоторые выводы основаны на субъективных оценках, поэтому избежать расхождений невозможно. Благодарим читателей за понимание.
1. Ландшафт робототехники: от промышленной автоматизации к гуманоидному интеллекту
В традиционной отрасли робототехники сформировалась полноценная многоуровневая система, выстроенная снизу вверх и охватывающая четыре ключевых сегмента: ключевые компоненты — промежуточная система управления — производство готовых роботов — интеграция приложений. У ключевых компонентов (контроллеров, сервоприводов, редукторов, датчиков, аккумуляторов и т. д.) самые высокие технологические барьеры; они определяют производительность и минимальную себестоимость всей машины. Система управления — это «мозг и мозжечок» робота, отвечающие за планирование решений и управление движением. Производство готовых роботов отражает способность интегрировать цепочку поставок. Системная интеграция и приложения становятся новым источником ключевой ценности.
В зависимости от сфер применения и форм-фактора мировая робототехника развивается по пути «промышленная автоматизация → интеллект для конкретных задач → универсальный интеллект», формируя пять основных категорий: промышленные роботы, мобильные роботы, сервисные роботы, специализированные роботы и гуманоидные роботы.
· Промышленные роботы: на сегодняшний день это единственный полностью зрелый сегмент. Роботы широко используются в производственных процессах, включая сварку, сборку, покраску и перемещение грузов. В отрасли сформировалась стандартизированная система поставок, валовая маржа стабильна, а окупаемость инвестиций предсказуема. Быстрее всего растет подкатегория коботов (коллаборативных роботов), ориентированная на взаимодействие человека и робота и простоту внедрения. Ключевые компании: ABB, Fanuc, Yaskawa, KUKA, Universal Robots, Techman, Aubo.
· Мобильные роботы: к ним относятся AGV (автоматически управляемые транспортные средства) и AMR (автономные мобильные роботы). Они широко применяются в складской логистике, обработке заказов в электронной коммерции и перемещении грузов на производстве, став самой зрелой категорией в сегменте B2B. Среди ведущих компаний: Amazon Robotics, Geek+ (Geek+), Quicktron (Quicktron), Locus Robotics.
· Сервисные роботы: предназначены для таких отраслей, как клининг, общественное питание, гостиничный бизнес и образование; это наиболее быстрорастущий сегмент потребительского рынка. Уборочные роботы уже развиваются по логике рынка потребительской электроники, а коммерциализация медицинских роботов и роботов-доставщиков ускоряется. Кроме того, появляется группа более универсальных рабочих роботов (например, двурукая система Dyna): они гибче узкоспециализированных устройств, но пока не достигли универсальности гуманоидных роботов. Среди ведущих компаний: Ecovacs, Stone Technology, Pudu Technology, Qihan Technology, iRobot, Dyna и другие.
· Специализированные роботы: в основном предназначены для сфер здравоохранения, обороны, строительства, морских работ и аэрокосмической отрасли. Объем этого сегмента ограничен, но он отличается высокой прибыльностью и значительными барьерами для входа. Он сильно зависит от государственных и корпоративных заказов и развивается в рамках вертикальных ниш. Типичные проекты: Intuitive Surgical, Boston Dynamics, ANYbotics, NASA Valkyrie и другие.
· Гуманоидные роботы: рассматриваются как будущая «универсальная платформа труда». Среди ведущих компаний — Tesla (Optimus), Figure AI (Figure 01), Sanctuary AI (Phoenix), Agility Robotics (Digit), Apptronik (Apollo), 1X Robotics, Neura Robotics, Unitree, UBTECH, Zymergen и другие.
На данный момент гуманоидные роботы — самое заметное перспективное направление. Их ключевая ценность заключается в возможности адаптироваться к существующим общественным пространствам благодаря человекоподобной конструкции. Их считают важным шагом на пути к созданию «универсальной платформы труда». В отличие от промышленных роботов, нацеленных на максимальную эффективность, гуманоидные роботы ориентированы на универсальную адаптивность и перенос навыков между задачами, что позволяет им работать на заводах, в домах и общественных пространствах без изменения окружающей среды.
Сегодня большинство гуманоидных роботов все еще находятся на стадии демонстрации технологий, в ходе которой проверяются динамическое равновесие, ходьба и манипуляционные способности. Хотя некоторые проекты начали ограниченное внедрение на заводах с высокой степенью контроля (например, Figure × BMW и Agility Digit), а ожидается, что с 2026 года к ранним коммерческим поставкам приступят и другие производители (например, 1X), это по-прежнему ограниченное применение в «узких сценариях и для отдельных задач», а не полноценное внедрение универсальной рабочей силы. В целом до масштабирования и коммерциализации еще несколько лет. Ключевые препятствия включают сложности управления, такие как координация множества степеней свободы и поддержание динамического равновесия в реальном времени; ограничения энергопотребления и времени автономной работы, обусловленные плотностью энергии аккумуляторов и эффективностью приводов; нестабильность цепочек восприятия и принятия решений, а также сложность их обобщения в открытой среде; существенный дефицит данных, затрудняющий обучение универсальных политик; нерешенную проблему переноса навыков между различными корпусами роботов; наконец, цепочка поставок аппаратных компонентов и кривая затрат (особенно за пределами Китая) по-прежнему создают реальные барьеры и дополнительно усложняют масштабное внедрение по низкой цене.
Ожидается, что будущая коммерциализация пройдет в три этапа: в краткосрочной перспективе основное внимание будет уделяться Demo-as-a-Service — пилотным проектам и субсидиям; в среднесрочной перспективе отрасль перейдет к модели Robotics-as-a-Service (RaaS) и созданию экосистемы задач и навыков; в долгосрочной перспективе ключевую роль будут играть Labor Cloud и интеллектуальные сервисы по подписке, а ценностное предложение сместится от производства оборудования к программному обеспечению и сервисным сетям. В целом гуманоидная робототехника переживает важный переход от демонстраций к самообучению. Способность преодолеть тройной барьер управления, стоимости и алгоритмов определит, смогут ли роботы по-настоящему достичь воплощенного интеллекта.
II. ИИ × робототехника: рассвет эры воплощенного интеллекта
Традиционная автоматизация в основном опирается на предварительное программирование и конвейерное управление (например, архитектуру DSOP «восприятие — планирование — управление»), которые надежно работают только в структурированной среде. Однако реальный мир сложнее и динамичнее. Новое поколение воплощенного интеллекта использует другую парадигму: большие модели и унифицированное обучение представлений наделяют роботов способностью «понимать — предсказывать — действовать» в разных сценариях. Воплощенный интеллект подчеркивает динамическую взаимосвязь тела (оборудования) + мозга (модели) + среды (взаимодействия), где робот выступает носителем, а интеллект — ядром.
Генеративный ИИ существует в языковом мире интеллекта и отлично справляется с пониманием символов и семантики; воплощенный интеллект относится к интеллекту реального мира и овладевает восприятием и действиями. Они соотносятся с «мозгом» и «телом» и представляют две параллельные линии развития ИИ. По уровню интеллекта воплощенный интеллект стоит выше генеративного ИИ, но его зрелость значительно ниже. Большие языковые модели (LLM) используют обширный интернет-корпус, создавая четкий замкнутый цикл «данные → вычисления → внедрение». Для интеллекта роботов требуются данные от первого лица, мультимодальные данные и данные, связанные с действиями, включая траектории телеуправления, видео от первого лица, пространственные карты и последовательности операций. Такие данные изначально отсутствуют: их необходимо генерировать посредством реального взаимодействия или высокоточной симуляции, поэтому они более редкие и дорогие. Хотя симуляция и синтетические данные могут помочь, они не заменят реальный опыт взаимодействия датчиков и движения. Именно поэтому компании вроде Tesla и Figure должны создавать собственные центры сбора данных телеуправления, а в Юго-Восточной Азии появляются сторонние центры разметки данных. Коротко говоря: LLM учатся на имеющихся данных, а роботам приходится «создавать» данные, взаимодействуя с физическим миром. В следующие 5–10 лет эти направления глубоко интегрируются в моделях Vision-Language-Action и архитектурах Embodied Agent: LLM будут отвечать за высокоуровневое познание и планирование, а роботы — за выполнение задач в реальном мире. Так сформируется двунаправленный цикл между данными и действиями, который вместе будет продвигать ИИ от «языкового интеллекта» к по-настоящему универсальному интеллекту (AGI).
Технологический стек воплощенного интеллекта можно представить как многоуровневую интеллектуальную систему, выстроенную снизу вверх: VLA (объединение данных восприятия), RL/IL/SSL (интеллектуальное обучение), Sim2Real (перенос в реальность), World Model (когнитивное моделирование), а также мультиагентное взаимодействие и рассуждения с использованием памяти (Swarm & Reasoning). VLA и RL/IL/SSL выступают «двигателем» воплощенного интеллекта и определяют его внедрение и коммерциализацию; Sim2Real и World Model — ключевые технологии, связывающие виртуальное обучение с выполнением задач в реальном мире; мультиагентное взаимодействие и рассуждения с использованием памяти представляют собой более высокий уровень коллективного и метакогнитивного развития.
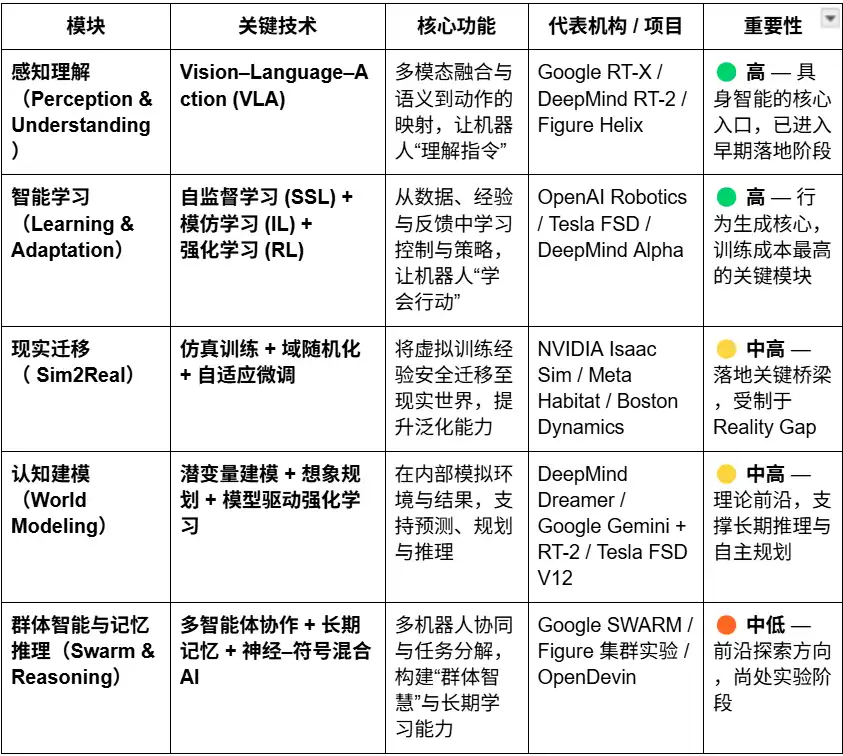
Понимание восприятия: модель Vision–Language–Action
Модель VLA объединяет три канала — Vision–Language–Action, позволяя роботу понимать намерения, выраженные на человеческом языке, и преобразовывать их в конкретные действия. Процесс выполнения включает семантический разбор, распознавание цели (поиск целевых объектов на основе визуальных данных), планирование маршрута и выполнение действий. Так формируется замкнутый цикл «понимание смысла — восприятие мира — выполнение задач», который стал ключевым прорывом в области воплощенного интеллекта. Передовые проекты, такие как Google RT-X, Meta Ego-Exo и Figure Helix, демонстрируют перспективные направления: кросс-модальное понимание, иммерсивное восприятие и управление на основе языка.
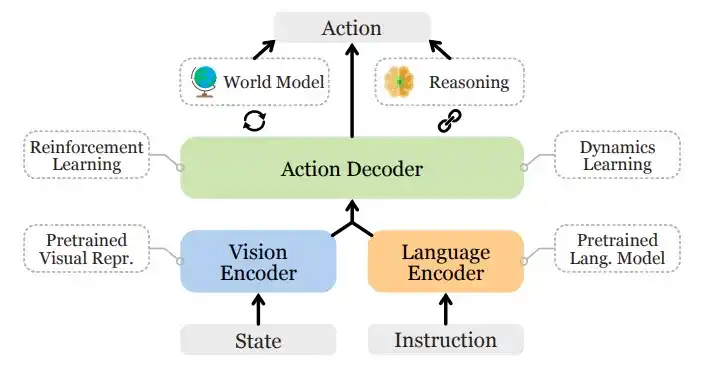
Универсальная архитектура модели Vision-Language-Action
Сегодня VLA все еще находится на раннем этапе развития и сталкивается с четырьмя ключевыми препятствиями:
1) Неоднозначность семантики и слабое обобщение задач: моделям сложно понимать неоднозначные и открытые инструкции;
2) Нестабильное согласование визуальных данных и действий: ошибки восприятия усиливаются при планировании маршрута и выполнении задач;
3) Дефицит нестандартизированных мультимодальных данных: высокие затраты на сбор и разметку затрудняют создание масштабируемого маховика данных;
4) Временные и пространственные сложности длительных задач: выполнение задач в течение долгого времени приводит к недостатку возможностей планирования и запоминания. С другой стороны, слишком большой пространственный охват требует от модели рассуждать о том, что находится «за пределами ее поля зрения». Сегодня VLA не хватает стабильной модели мира и способности рассуждать о пространстве.
В совокупности эти проблемы ограничивают способность VLA обобщать знания между сценариями и масштабировать внедрение.
Цена --
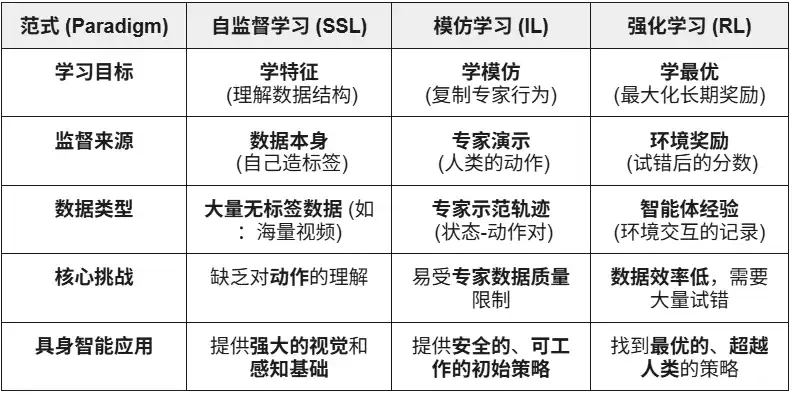
Интеллектуальное обучение: обучение с самоконтролем (SSL), обучение через подражание (IL) и обучение с подкреплением (RL)
· Обучение с самоконтролем: автоматическое извлечение семантических признаков из данных восприятия, помогающее роботам «понимать мир». По сути, оно учит машины наблюдать и формировать представления.
· Обучение через подражание: быстрое освоение базовых навыков посредством копирования человеческих демонстраций или примеров экспертов. По сути, оно учит машины выполнять задачи подобно людям.
· Обучение с подкреплением: благодаря механизму «вознаграждения и наказания» роботы оптимизируют стратегии действий посредством непрерывных проб и ошибок. По сути, оно учит машины совершенствоваться методом проб и ошибок.
В воплощенном ИИ обучение с самоконтролем (SSL) помогает роботам прогнозировать изменения состояний и физические законы на основе данных восприятия, чтобы понимать причинно-следственную структуру мира; обучение с подкреплением (RL) служит основным двигателем интеллекта и помогает роботам осваивать сложные действия — ходьбу, захват объектов и обход препятствий — благодаря взаимодействию со средой, вознаграждениям и оптимизации методом проб и ошибок; обучение через подражание (IL) ускоряет этот процесс благодаря человеческим демонстрациям и позволяет роботам быстро усваивать исходные модели действий. Сегодня основное направление — сочетание всех трех методов в иерархической системе обучения: SSL формирует базовые представления, IL задает человеческие ориентиры, а RL оптимизирует стратегии и помогает уравновесить эффективность и стабильность. Вместе они образуют основной механизм воплощенного интеллекта — от понимания до действия.
Перенос в реальность: Sim2Real — переход от симуляции к реальному миру
Sim2Real (Simulation to Reality) позволяет роботам обучаться в виртуальной среде, а затем переносить полученные навыки в реальный мир. Для этого используются высокоточные симуляционные среды (например, NVIDIA Isaac Sim & Omniverse, DeepMind MuJoCo), позволяющие генерировать большие объемы интерактивных данных и значительно сокращать расходы на обучение и износ оборудования. Ключевая задача — преодолеть «разрыв между симуляцией и реальностью». Основные методы включают:
· Рандомизация домена: случайное изменение в симуляции таких параметров, как освещение, трение и шум, для улучшения обобщающей способности модели;
· Калибровка физического соответствия: использование данных реальных датчиков для калибровки симуляционного движка и повышения физической реалистичности;
· Адаптивная тонкая настройка: быстрое переобучение в реальной среде для обеспечения стабильного переноса.
Sim2Real — ключевой элемент внедрения воплощенного интеллекта, позволяющий моделям ИИ обучаться циклу «восприятие — принятие решений — управление» в безопасном и недорогом виртуальном мире. Симуляционное обучение в рамках Sim2Real уже стало зрелым (например, NVIDIA Isaac Sim и MuJoCo), однако перенос в реальный мир по-прежнему ограничивают разрыв между симуляцией и реальностью, высокие затраты на вычисления и разметку, а также недостаточная обобщаемость и безопасность в открытой среде. Тем не менее Simulation-as-a-Service (SimaaS) становится самой легкой, но стратегически важной инфраструктурой эпохи воплощенного интеллекта. Бизнес-модель включает Platform as a Service (PaaS), Data as a Service (DaaS) и Validation as a Service (VaaS).
Когнитивное моделирование: World Model — «внутренний мир» робота
World Model — это «внутренний мозг» воплощенного интеллекта, позволяющий роботам моделировать среду и последствия действий для прогнозирования и вывода заключений. Изучая динамические законы окружающей среды, модель создает предсказуемое внутреннее представление. Благодаря этому агент может заранее «проигрывать» результаты действий и превращаться из пассивного исполнителя в активного рассуждающего агента. Среди известных проектов — DeepMind Dreamer, Google Gemini + RT-2, Tesla FSD V12, NVIDIA WorldSim и другие. Типичные технические подходы включают:
· Моделирование скрытой динамики: сжатие многомерных данных восприятия в пространство скрытых состояний;
· Планирование на основе воображения: виртуальные пробы и ошибки, а также прогнозирование маршрута внутри модели.
· Обучение с подкреплением на основе модели (Model-based RL): использование модели мира вместо реальной среды для снижения затрат на обучение.
World Model находится на переднем крае теоретических исследований воплощенного интеллекта и представляет собой ключевой путь перехода роботов от «реактивного» к «прогнозирующему» интеллекту. Однако развитию этой технологии по-прежнему мешают сложность моделирования, нестабильность долгосрочных прогнозов и отсутствие единого стандарта.
Коллективный интеллект и рассуждения с использованием памяти: от индивидуальных действий к совместному познанию
Мультиагентное взаимодействие (Multi-Agent Systems) и память с рассуждениями (Memory & Reasoning) представляют два важных направления развития воплощенного интеллекта — от «индивидуального» к «коллективному» и «когнитивному» интеллекту. Вместе они обеспечивают совместное обучение и долгосрочную адаптивность интеллектуальной системы.
Мультиагентное взаимодействие (Swarm / Cooperative RL):
Это совместное принятие решений и распределение задач несколькими агентами в общей среде с помощью распределенного обучения с подкреплением или обучения с подкреплением с кооперацией. У этого направления прочная исследовательская база: например, эксперимент OpenAI Hide-and-Seek показал спонтанное сотрудничество нескольких агентов и появление стратегий. Алгоритмы DeepMind QMIX и MADDPG предлагают совместную архитектуру с централизованным обучением и децентрализованным выполнением. Такие методы уже применяются и проверяются в задачах планирования работы складских роботов, инспекции и управления группами устройств.
Память и рассуждения:
Это направление ориентировано на наделение интеллектуальных агентов долгосрочной памятью, пониманием ситуации и способностью к причинно-следственным рассуждениям. Эти возможности необходимы для переноса навыков между задачами и самостоятельного планирования. Среди типичных исследований — Gato от DeepMind, воплощенный мультизадачный агент, объединяющий восприятие, язык и управление; серия DeepMind Dreamer, основанная на планировании с помощью воображения и модели мира; а также открытые воплощенные агенты вроде Voyager, которые непрерывно обучаются благодаря внешней памяти и саморазвитию. Эти системы закладывают основу для способности роботов «помнить прошлое и делать выводы о будущем».
Мировая индустрия воплощенного интеллекта: сосуществование сотрудничества и конкуренции
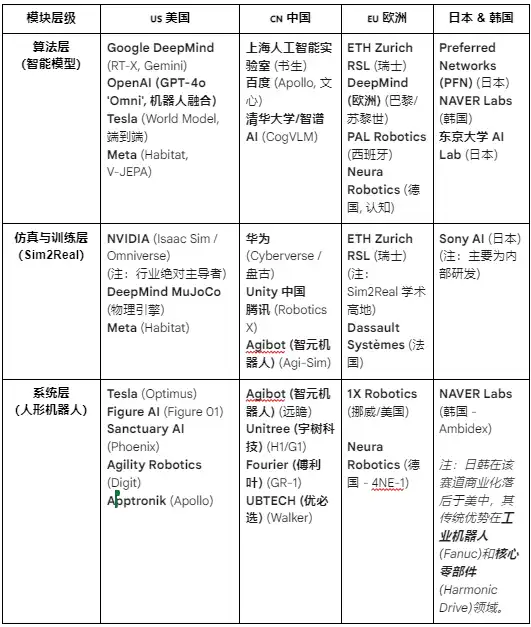
Сегодня мировая индустрия робототехники переживает период «сотрудничество определяет развитие, конкуренция его усиливает». Эффективность китайской цепочки поставок, возможности США в области ИИ, точность японских компонентов и промышленные стандарты Европы вместе формируют долгосрочную структуру мирового рынка робототехники.
· США сохраняют ведущие позиции в разработке передовых моделей ИИ и программного обеспечения (DeepMind, OpenAI, NVIDIA), однако это преимущество не распространилось на аппаратное обеспечение роботов. Китайские производители имеют более серьезные преимущества в скорости итераций и эффективности в реальных условиях. США стимулируют возвращение производства в страну с помощью закона CHIPS и Закона о снижении инфляции (IRA).
· Китай сформировал лидирующие позиции в сфере компонентов, автоматизированных фабрик и гуманоидных роботов благодаря массовому производству, вертикальной интеграции и государственной поддержке. Китайские компании преуспевают в области оборудования и цепочек поставок; такие компании, как Ubtech и UBTech, уже наладили массовое производство и развиваются в направлении интеллектуального принятия решений. Однако в алгоритмах и симуляционном обучении Китай все еще значительно уступает США.
· Япония уже долгое время занимает доминирующее положение в производстве высокоточных компонентов и технологиях управления движением. Ее промышленная система развита, но интеграция моделей ИИ все еще находится на ранней стадии, а темпы инноваций остаются относительно стабильными.
· Южная Корея выделяется популяризацией потребительских роботов. В этом направлении лидируют такие компании, как LG и NAVER Labs, а экосистема сервисных роботов в стране зрелая и хорошо развита.
· Европа обладает развитой инженерной системой и стандартами безопасности. Такие компании, как 1X Robotics, активно занимаются исследованиями и разработками, однако часть производственных процессов перенесена за рубеж, а инновации все чаще ориентированы на сотрудничество и стандартизацию.
III. Робототехника × ИИ × Web3: нарративное видение и практический путь
К 2025 году в индустрии Web3 формируется новый нарратив вокруг интеграции робототехники и ИИ. Хотя Web3 рассматривается как базовый протокол децентрализованной машинной экономики, ценность и осуществимость его интеграции на разных уровнях заметно различаются:
· Производство оборудования и сервисный уровень: этот капиталоемкий сегмент отличается слабыми циклами работы с данными. Сейчас Web3 играет лишь вспомогательную роль в смежных областях, таких как финансирование цепочек поставок и лизинг оборудования;
· Уровень симуляции и программной экосистемы: здесь наблюдается высокая степень совместимости. Данные симуляции и задачи обучения можно неизменно записывать в блокчейн, а интеллектуальные сущности и модули навыков — токенизировать с помощью NFT или Agent Tokens;
· Уровень платформы: децентрализованные сети труда и взаимодействия обладают наибольшим потенциалом. Благодаря объединенным механизмам идентификации, стимулирования и управления Web3 может постепенно создать надежный «рынок машинного труда» и заложить институциональную основу будущей машинной экономики.
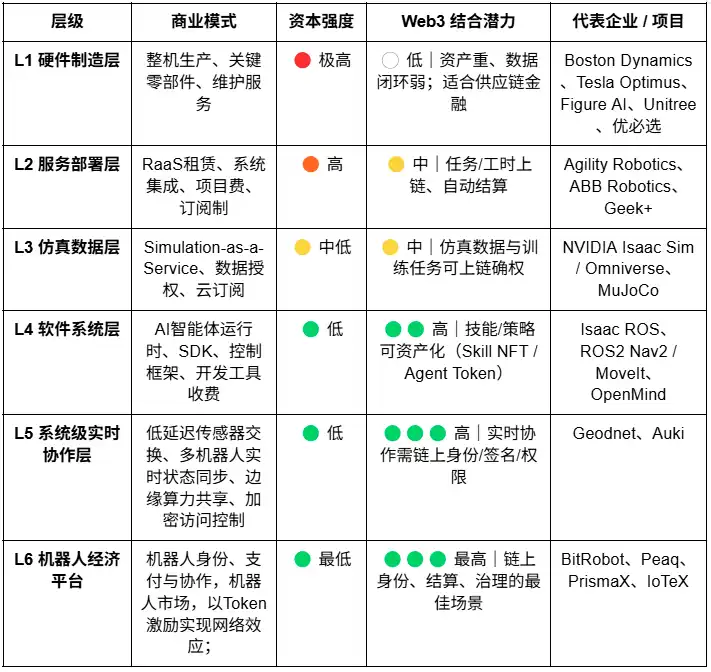
В долгосрочной перспективе уровень взаимодействия и платформ — самое ценное направление применения Web3 в интеграции робототехники и ИИ. По мере того как роботы осваивают восприятие, язык и обучение, они превращаются в интеллектуальные сущности, способные самостоятельно принимать решения, взаимодействовать и создавать экономическую ценность. Эти «интеллектуальные работники» полноценно участвуют в экономической системе, однако для этого им предстоит преодолеть четыре ключевых барьера: идентичность, доверие, стимулирование и управление.
· На уровне идентичности машинам необходима проверяемая и отслеживаемая цифровая идентичность. Благодаря Machine DID каждый робот, датчик или дрон может получить уникальное верифицируемое «удостоверение личности» в блокчейне. Оно связывает владельца устройства, историю его действий и объем разрешений, обеспечивая безопасное взаимодействие и распределение ответственности.
· На уровне доверия важно сделать «труд роботов» проверяемым, измеримым и поддающимся количественной оценке. Смарт-контракты, оракулы и механизмы аудита в сочетании с Physical Proof of Work (PoPW), Trusted Execution Environment (TEE) и Zero-Knowledge Proof (ZKP) позволяют обеспечить подлинность и отслеживаемость выполнения задач, наделяя действия машин экономической ценностью.
· На уровне стимулирования Web3 обеспечивает автоматические расчеты и передачу ценности между машинами благодаря системе стимулов на основе токенов, абстракции аккаунтов и каналам состояний. Роботы могут выполнять такие задачи, как сдача вычислительных мощностей в аренду и обмен данными, с помощью микроплатежей, а выполнение задач гарантируется механизмами стейкинга и штрафов. Смарт-контракты и оракулы позволяют создать децентрализованный «рынок взаимодействия машин» без ручного распределения задач.
· На уровне управления Web3 предлагает прозрачную программируемую систему управления, необходимую машинам для длительной автономной работы: DAO позволяют совместно принимать решения о параметрах системы, а мультиподписи и механизмы репутации помогают поддерживать безопасность и порядок. В долгосрочной перспективе это приведет машинное общество к этапу «алгоритмического управления»: люди будут устанавливать цели и границы, а машины — поддерживать систему стимулов и баланса с помощью контрактов.
Главное видение интеграции Web3 и робототехники: сеть оценки в реальном мире — «движок вывода заключений в реальном мире», состоящий из распределенных роботов, которые непрерывно проверяют и оценивают возможности моделей в разнообразных и сложных физических условиях; а также рынок труда роботов, на котором роботы по всему миру выполняют проверяемые задачи, получают доход через расчеты в блокчейне и реинвестируют его в вычислительные мощности или модернизацию оборудования.
С практической точки зрения интеграция воплощенного интеллекта с Web3 все еще находится на раннем этапе исследований, а децентрализованные экономики машинного интеллекта пока больше сосредоточены на нарративе и развитии сообществ. Практические направления интеграции с ощутимым потенциалом в основном охватывают три области:
(1) Краудсорсинг данных и расширение возможностей — Web3 стимулирует участников загружать данные из реального мира с помощью вознаграждений в блокчейне и механизмов отслеживания;
(2) Участие глобального длинного хвоста — трансграничные микроплатежи и механизмы микроинцентивов эффективно сокращают расходы на сбор и распространение данных;
(3) Финансиализация и совместные инновации — модель DAO может способствовать токенизации робототехнических активов, секьюритизации доходов и созданию механизмов расчетов между роботами.
В целом в краткосрочной перспективе основное внимание будет уделяться сбору данных и уровням стимулирования; в среднесрочной перспективе ожидаются прорывы в направлениях «платежи в стейблкоинах + агрегация данных длинного хвоста», токенизации активов RaaS и расчетов; в долгосрочной перспективе, если гуманоидные роботы достигнут масштабного распространения, Web3 может стать институциональной основой владения машинами, распределения доходов и управления, способствуя формированию по-настоящему децентрализованной машинной экономики.
IV. Карта экосистемы роботов Web3 и примечательные проекты
В соответствии с тремя критериями — «проверяемый прогресс, открытость технологий, значимость для отрасли» — наиболее показательные проекты Web3 × Robotics распределены по пятиуровневой архитектуре: уровень моделей и интеллекта, уровень машинной экономики, уровень сбора данных, уровень инфраструктуры восприятия и симуляции, уровень доходов от робототехнических активов. Чтобы сохранить объективность, мы исключили проекты, которые явно пытаются «оседлать хайп» или не располагают достаточным объемом информации. Будем признательны читателям за сообщения о возможных упущениях.
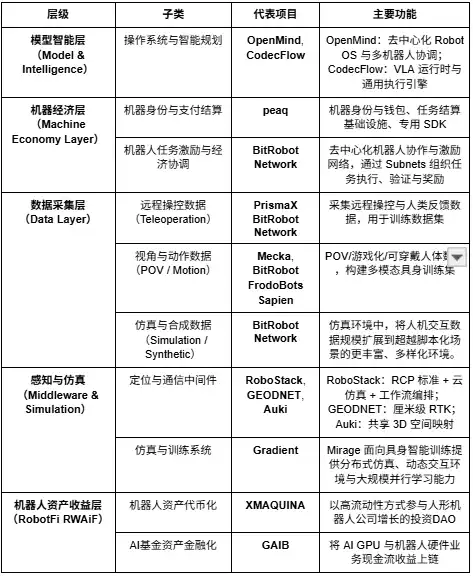
Уровень моделей и интеллекта
Openmind — создание Android для роботов
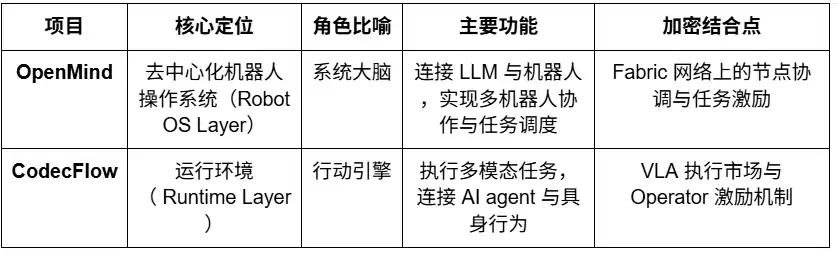
· OpenMind — операционная система с открытым исходным кодом (Robot OS), предназначенная для воплощенного интеллекта и управления роботами. Ее цель — создать первую в мире децентрализованную операционную среду для роботов и платформу разработки. В основе проекта лежат два ключевых компонента:
· OM1: модульная среда выполнения ИИ-агентов с открытым исходным кодом (AI Runtime Layer) на базе ROS2. Она используется для оркестрации конвейеров восприятия, планирования и действий для цифровых и физических роботов;
· FABRIC: Fabric Coordination Layer — распределенный уровень координации, связывающий облачные вычислительные мощности, модели и физических роботов и позволяющий разработчикам управлять роботами и обучать их в единой среде.
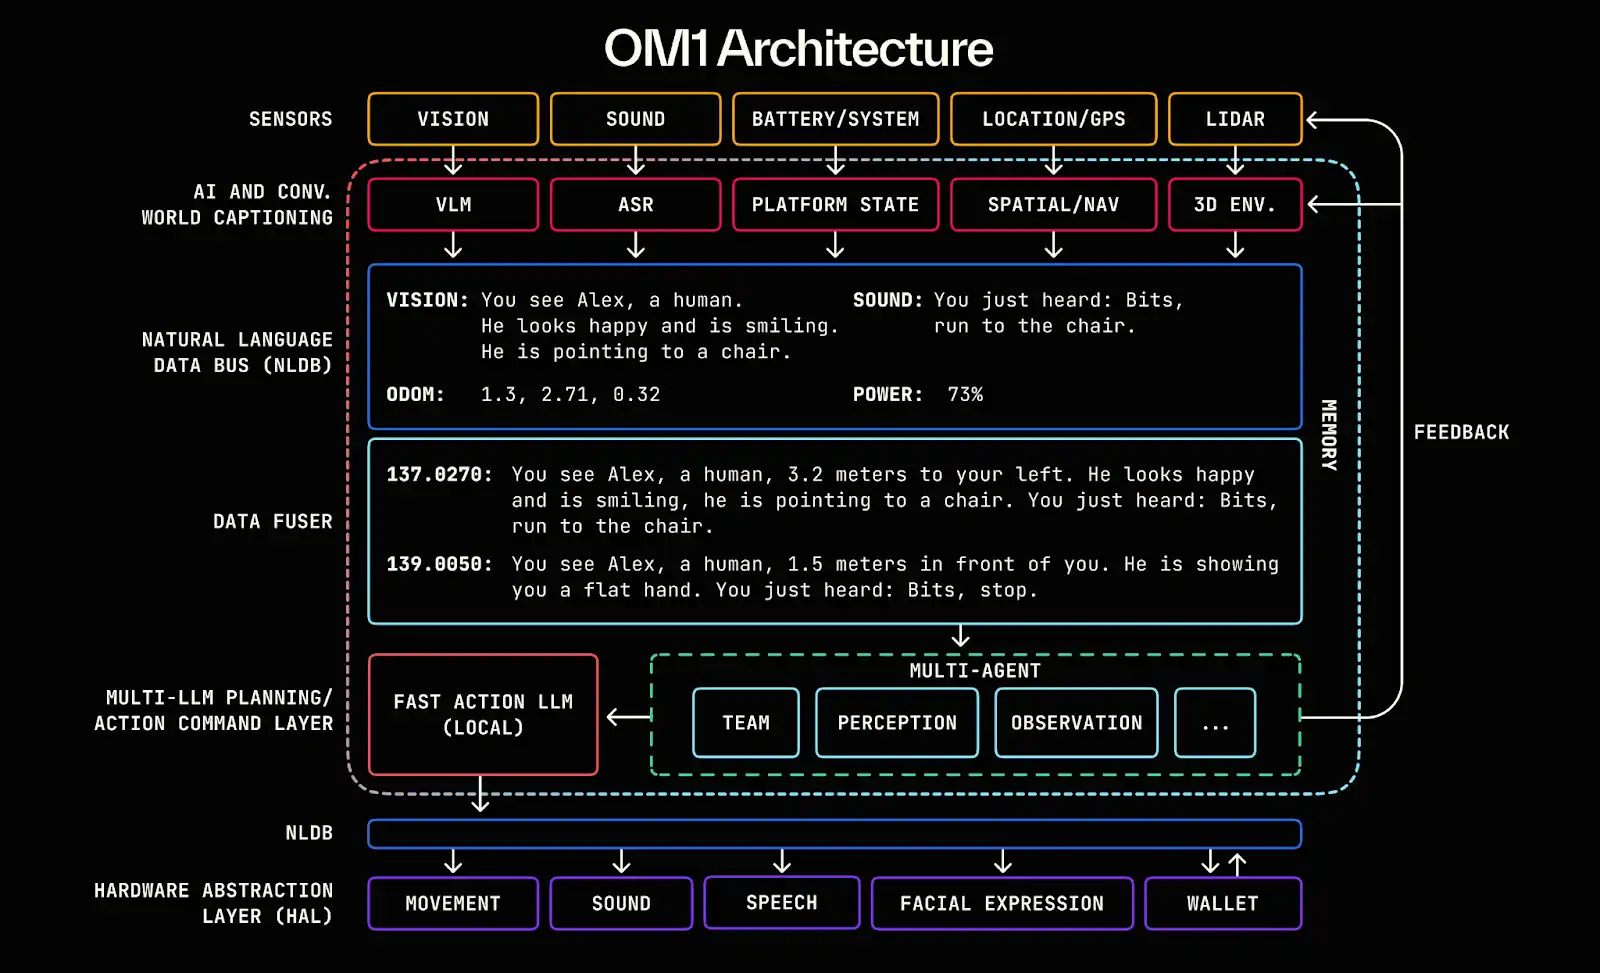
Главная задача OpenMind — стать интеллектуальным промежуточным уровнем между LLM (большими языковыми моделями) и миром роботов, позволяя языковому интеллекту по-настоящему превращаться в воплощенный интеллект и создать многоуровневую интеллектуальную систему от понимания (язык → действие) до согласования (блокчейн → правила). Многоуровневая система OpenMind формирует полный цикл взаимодействия: люди передают отзывы и разметку через приложение OpenMind App (данные RLHF); сеть Fabric отвечает за проверку идентичности, распределение задач и координацию расчетов; роботы OM1 выполняют задачи и следуют «Конституции роботов» в блокчейне, проходя аудит действий и получая оплату. Так создается децентрализованная сеть взаимодействия роботов: обратная связь от людей → совместное выполнение задач → расчеты в блокчейне.
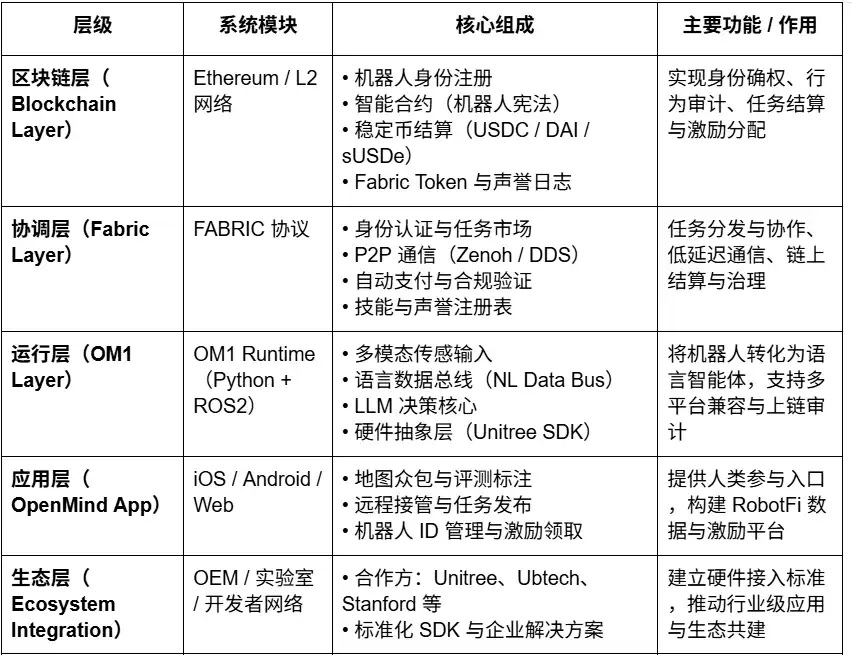
Прогресс проекта и практическая оценка
OpenMind находится на раннем этапе, когда «технология уже реализуема, но коммерческого внедрения еще нет». Основная система OM1 Runtime опубликована на GitHub с открытым исходным кодом, работает на нескольких платформах и поддерживает мультимодальный ввод. Благодаря шине данных на естественном языке (NLDB) система преобразует язык в понимание задач и действия. Решение отличается высокой оригинальностью, но пока остается экспериментальным. Для сети Fabric и расчетов в блокчейне разработаны только интерфейсы.
С точки зрения экосистемы, проект сотрудничает с разработчиками открытого оборудования, включая Unitree, Ubtech и TurtleBot, а также с такими университетами и организациями, как Stanford, Oxford и Seoul Robotics. Основные направления сотрудничества — образование и исследовательская проверка; промышленного внедрения пока нет. Приложение выпущено в тестовой версии, однако функции стимулирования и распределения задач все еще находятся на ранней стадии.
С точки зрения бизнес-модели, OpenMind создал трехуровневую экосистему OM1 (система с открытым исходным кодом) + Fabric (протокол расчетов) + Skill Marketplace (уровень стимулирования). Сейчас проект не получает доход и полагается на финансирование на ранней стадии в размере около 20 млн $ (Pantera, Coinbase Ventures, DCG). В целом технология передовая, однако коммерциализация и экосистема все еще находятся на начальном этапе. Если Fabric удастся успешно внедрить, проект может стать «Android эпохи воплощенного интеллекта», но его развитие займет много времени, сопряжено с высокими рисками и сильно зависит от аппаратного обеспечения.
CodecFlow — движок выполнения задач для робототехники
CodecFlow — это протокол децентрализованного уровня выполнения (Fabric) на базе сети Solana. Он создан для предоставления агентам ИИ и робототехническим системам среды выполнения по запросу, позволяя каждому интеллектуальному агенту получить «мгновенную машину». Проект состоит из трех основных модулей:
· Fabric: уровень агрегации вычислительных мощностей из разных облаков (Weaver + Shuttle + Gauge), способный за несколько секунд создавать защищенные виртуальные машины, GPU-контейнеры или узлы управления роботами для задач ИИ;
· optr SDK: среда выполнения агентов (интерфейс Python) для создания «Оператора», способного работать на компьютере, в симуляции или с реальными роботами;
· Стимулы в токенах: уровень стимулов и платежей в блокчейне, соединяющий поставщиков вычислительных мощностей, разработчиков агентов и пользователей задач автоматизации и формирующий децентрализованный рынок вычислений и задач.
Цель CodecFlow — создать «децентрализованную базовую среду выполнения для операторов ИИ и роботов», в которой любой интеллектуальный агент сможет безопасно работать в любой среде (Windows / Linux / ROS / MuJoCo / контроллер робота). Это позволит создать универсальную архитектуру выполнения задач: распределение вычислений (Fabric) → системный уровень (System Layer) → восприятие и действие (VLA Operator).
Прогресс проекта и оценка практического применения
Выпущена ранняя версия среды Fabric (Go) и optr SDK (Python), позволяющая запускать изолированные вычислительные экземпляры в веб-среде или командной строке. Ожидается, что Operator Marketplace будет запущен к концу 2025 года. Он позиционируется как децентрализованный уровень выполнения задач для вычислений ИИ и в первую очередь ориентирован на разработчиков ИИ, исследовательские команды в области робототехники и компании по автоматизации.
Уровень машинной экономики
BitRobot — открытая робототехническая лаборатория мира
BitRobot — это децентрализованная исследовательская сеть и сеть взаимодействия, ориентированная на воплощенный ИИ и разработку робототехники. Проект совместно основан FrodoBots Labs и Protocol Labs. Его основное видение — создать открытую архитектуру на основе «субсетей + стимулов + проверяемой работы роботов (VRW)». Ключевые элементы:
· Определение и проверка реального вклада каждой робототехнической задачи с помощью стандарта VRW (Verifiable Robotic Work);
· Предоставление роботам идентичности в блокчейне и экономической ответственности с помощью ENT (Embodied Node Token);
· Организация трансграничного взаимодействия между исследователями, вычислительными мощностями, устройствами и операторами посредством субсетей;
· Создание «управления взаимодействием людей и роботов» с помощью Senate + Gandalf AI для принятия решений о стимулах и управления исследованиями.
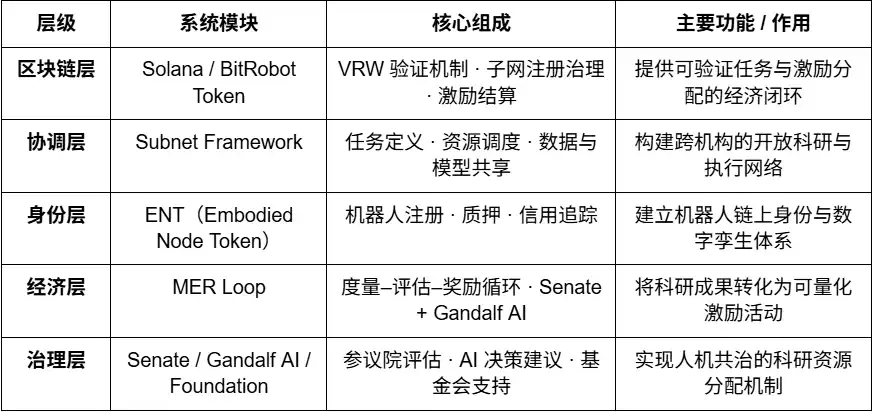
После публикации технического документа в 2025 году BitRobot запустил несколько подсетей (например, SN/01 ET Fugi, SN/05 SeeSaw от Virtuals Protocol), которые обеспечивают децентрализованное дистанционное управление и сбор данных из реального мира. Также проект запустил 5 млн $ Grand Challenges Fund, чтобы стимулировать глобальную разработку моделей с помощью исследовательских конкурсов.
peaq — экономика вещей
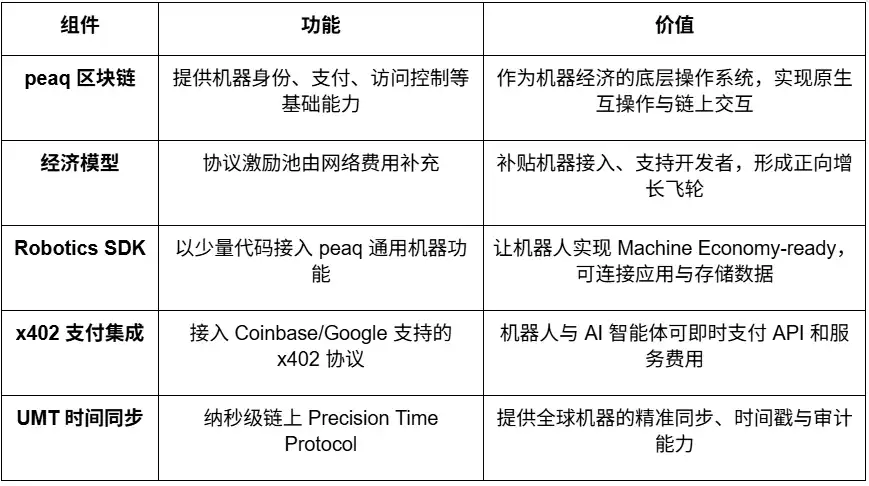
peaq — это блокчейн первого уровня, созданный для машинной экономики. Он предоставляет миллионам роботов и устройств базовые возможности: идентификацию машин, кошельки в блокчейне, контроль доступа и синхронизацию времени с точностью до наносекунды (Universal Machine Time). Robotics SDK позволяет разработчикам с минимальным объемом кода сделать роботов «готовыми к участию в экономике», обеспечивая совместимость и взаимодействие между производителями и системами.
На сегодняшний день peaq запустил первую в мире токенизированную роботизированную ферму, поддерживающую более 60 робототехнических приложений в реальном мире. Фреймворк токенизации помогает робототехническим компаниям привлекать средства для капиталоемкого оборудования и расширяет участие — от традиционных моделей B2B/B2C до более широкого сообщества. Благодаря протокольному пулу стимулов, пополняемому за счет комиссий сети, peaq может субсидировать подключение новых устройств и поддерживать разработчиков, создавая экономический маховик для ускорения развития робототехники и проектов физического ИИ.
Уровень данных
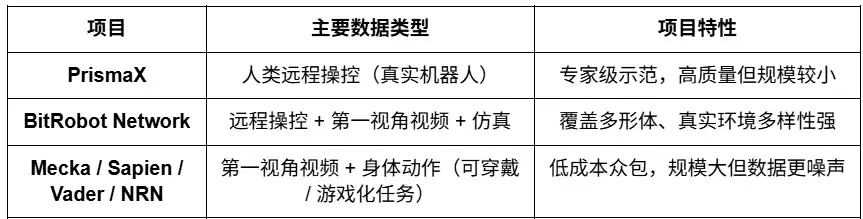
Этот уровень призван решить проблему нехватки высококачественных данных из реального мира и их высокой стоимости при обучении воплощенного интеллекта. Данные взаимодействия людей и роботов собираются и генерируются разными способами: посредством телеуправления (PrismaX, BitRobot Network), видео от первого лица и захвата движений (Mecka, BitRobot Network, Sapien, Vader, NRN), а также симуляции и синтетических данных (BitRobot Network). Это обеспечивает масштабируемую и универсальную основу для обучения робототехнических моделей.
Важно отметить, что Web3 не специализируется на «производстве данных»: по уровню аппаратного обеспечения, алгоритмов и эффективности сбора данных крупные игроки Web2 значительно превосходят любые проекты DePIN. Реальная ценность Web3 заключается в изменении принципов распределения данных и механизмов стимулирования. На основе модели «сеть платежей в стейблкоинах + краудсорсинг» система обеспечивает недорогие микроплатежи, отслеживание вклада и автоматическое распределение доходов благодаря открытому механизму стимулов и регистрации происхождения данных в блокчейне. Тем не менее открытый краудсорсинг по-прежнему сталкивается с проблемами качества данных и формирования устойчивого спроса: качество данных неоднородно, эффективная проверка отсутствует, а спрос нестабилен.
PrismaX
PrismaX — это децентрализованная сеть телеуправления и экономики данных для воплощенного ИИ. Проект стремится создать «глобальный рынок труда роботов», где люди-операторы, робототехнические устройства и модели ИИ совместно развиваются благодаря системе стимулов в блокчейне. У проекта два основных компонента:
· Стек телеуправления — система дистанционного управления (браузерный интерфейс/интерфейс VR + SDK), подключающая роботизированные манипуляторы и сервисных роботов по всему миру для управления человеком в реальном времени и сбора данных;
· Eval Engine — движок оценки и проверки данных (семантическое оценивание CLIP + DINOv2 + оптический поток), присваивающий оценку качества каждой траектории выполнения операции и проводящий расчеты в блокчейне.
Благодаря децентрализованному механизму стимулирования PrismaX преобразует действия людей-операторов в данные для машинного обучения и создает полный цикл: дистанционное управление → сбор данных → обучение модели → расчеты в блокчейне. Так формируется замкнутая экономика, в которой «человеческий труд становится активом в виде данных».
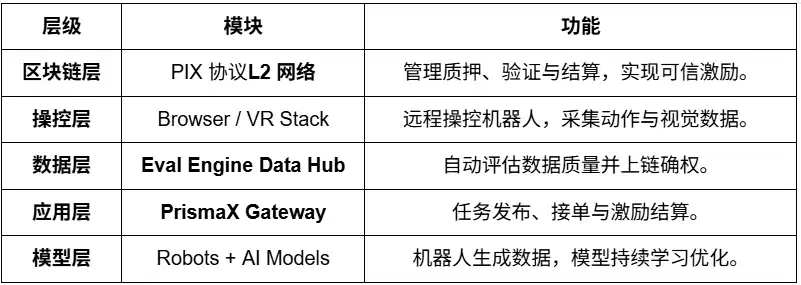
Прогресс проекта и оценка практического применения: PrismaX запустил тестовую версию в 08.2025 (gateway.prismax.ai). Пользователи могут дистанционно управлять роботизированным манипулятором, проводить эксперименты по захвату объектов и генерировать обучающие данные. Eval Engine уже работает внутри системы. В целом PrismaX демонстрирует высокий уровень технической реализации и четкую специализацию, выступая важным посредником, связывающим «действия человека × модель ИИ × расчеты в блокчейне». В долгосрочной перспективе проект может стать «децентрализованным протоколом труда и данных для эпохи воплощенного интеллекта», однако в краткосрочной перспективе ему еще предстоит решить проблемы масштабирования.
BitRobot Network
BitRobot Network обеспечивает сбор данных из разных источников — видео, телеуправления и симуляции — с помощью своих подсетей. SN/01 ET Fugi позволяет пользователям дистанционно управлять роботами и выполнять задачи, собирая навигационные данные и данные восприятия во взаимодействии, напоминающем «Pokémon Go в реальном мире». Эта механика привела к созданию набора данных FrodoBots-2 тыс. — одного из крупнейших открытых наборов данных о навигации роботов с участием людей, который используют такие организации, как UC Berkeley RAIL и Google DeepMind. SN/05 SeeSaw (Virtual Protocol) собирает большие объемы видео от первого лица в реальных условиях с помощью iPhone и краудсорсинга. Другие анонсированные подсети, например RoboCap и Rayvo, ориентированы на сбор видео от первого лица с помощью недорогих физических устройств.
Mecka
Mecka — компания по сбору данных для робототехники, которая использует игровые механики мобильного сбора данных и специализированные аппаратные устройства для краудсорсингового сбора видео от первого лица, данных о движениях человека и демонстраций выполнения задач. Собранная информация используется для создания масштабных мультимодальных наборов данных и обучения моделей воплощенного интеллекта.
Sapien
Sapien — краудсорсинговая платформа, построенная вокруг идеи «движения человека как основы интеллекта роботов». Она собирает данные о движениях тела, позах и взаимодействиях человека с помощью носимых устройств и мобильных приложений, чтобы обучать модели воплощенного интеллекта. Проект стремится создать крупнейшую в мире сеть данных о движениях человека, превратив естественное поведение людей в базовый источник данных для обучения и обобщения навыков роботами.
Vader
Vader использует свое приложение MMO для реального мира EgoPlay, чтобы собирать видео от первого лица с демонстрациями выполнения задач. Пользователи записывают повседневные действия от первого лица и получают вознаграждения в $VADER. Конвейер обработки данных ORN преобразует исходные видео от первого лица в структурированные наборы данных с защитой конфиденциальности, включая метки действий и семантические описания, которые можно напрямую использовать для обучения политик гуманоидных роботов.
NRN Agents
Игровая платформа данных воплощенного ИИ для обучения с подкреплением, которая собирает демонстрационные данные людей посредством управления роботами через браузер и симуляционных соревнований. NRN генерирует длиннохвостые траектории поведения с помощью «игровых» задач для обучения через подражание и с подкреплением, предоставляя расширяемый базовый элемент данных для обучения политик переноса из симуляции в реальный мир.
Сравнение проектов уровня сбора данных для воплощенного интеллекта
Восприятие и симуляция (промежуточное ПО и симуляция)
Уровень восприятия и симуляции предоставляет базовую инфраструктуру, которая связывает физический мир с интеллектуальным принятием решений роботами. Она включает такие возможности, как определение местоположения, связь, пространственное моделирование и симуляционное обучение. Этот уровень выступает «промежуточной структурой», необходимой для создания масштабных систем воплощенного интеллекта. Сегодня область все еще находится на раннем этапе исследований: проекты используют разные подходы к высокоточной локализации, вычислениям в общем пространстве, стандартизации протоколов и распределенной симуляции. Единого стандарта и совместимой экосистемы пока нет.
Промежуточное ПО и пространственная инфраструктура (Middleware & Spatial Infra)
Ключевые возможности роботов — навигация, локализация, связь и пространственное моделирование — образуют важнейший мост между физическим миром и интеллектуальным принятием решений. Хотя более широкие проекты DePIN (Silencio, WeatherXM, DIMO) начинают упоминать «роботов», следующие проекты наиболее непосредственно связаны с воплощенным интеллектом.
RoboStack — облачный стек для управления роботами
RoboStack — это облачное промежуточное программное обеспечение для роботов, которое обеспечивает планирование в реальном времени, удаленное управление и кроссплатформенную совместимость задач роботов с помощью протокола контекста роботов (RCP). Оно также предлагает облачное моделирование, оркестрацию рабочих процессов и возможности доступа для агентов.
GEODNET — децентрализованная сеть GNSS
GEODNET — это глобальная децентрализованная сеть GNSS, обеспечивающая высокоточную RTK-позиционирование с точностью до сантиметров. Благодаря распределенным базовым станциям и стимулам в блокчейне она создает геопространственный слой в реальном времени для дронов, автономного вождения и робототехники.
Auki — Posemesh для пространственных вычислений
Auki создала децентрализованную сеть пространственных вычислений Posemesh, которая строит трехмерные карты окружающей среды в реальном времени с помощью краудсорсинговых датчиков и вычислительных узлов, предоставляя общую пространственную привязку для AR, навигации роботов и взаимодействия нескольких устройств. Она служит ключевой инфраструктурой, соединяющей виртуальное пространство с реальными сценариями и способствующей сближению AR × робототехники.
Tashi Network — сеть взаимодействия роботов в реальном времени
Децентрализованная сеть реального времени, обеспечивающая достижение консенсуса менее чем за 30 мс, обмен данными датчиков с низкой задержкой и синхронизацию состояний нескольких роботов. Ее SDK MeshNet поддерживает общий SLAM, коллективное взаимодействие и надежное обновление карт, создавая высокопроизводительный слой взаимодействия в реальном времени для воплощенного ИИ.
Staex — децентрализованная сеть связи и телеметрии
Этот децентрализованный уровень связи, созданный на базе исследовательского подразделения Deutsche Telekom, обеспечивает защищенную коммуникацию, надежную телеметрию и маршрутизацию между устройствами и облаком, позволяя паркам роботов надежно обмениваться данными и взаимодействовать между различными операционными сторонами.
Системы моделирования и обучения (распределенное моделирование и обучение)
Gradient — на пути к открытому интеллекту
Gradient — лаборатория ИИ, стремящаяся создать «Открытый интеллект» с помощью децентрализованной инфраструктуры для распределенного обучения, инференса, верификации и моделирования. В ее текущий технологический стек входят Parallax (распределенный инференс), Echo (распределенное обучение с подкреплением и обучение нескольких агентов) и Gradient Cloud (решения в области ИИ для предприятий). В сфере робототехники платформа Mirage предлагает возможности распределенного моделирования, динамических интерактивных сред и масштабного параллельного обучения для подготовки воплощенного интеллекта, ускоряя внедрение моделей мира и универсальных политик. Mirage изучает возможности сотрудничества с движком Newton от NVIDIA.
Уровень доходности роботизированных активов (RobotFi / RWAiFi)
Этот уровень сосредоточен на ключевом шаге превращения роботов из «производственного инструмента» в «финансовый актив», создавая финансовую инфраструктуру машинной экономики посредством токенизации активов, распределения доходов и децентрализованного управления. Среди показательных проектов:
XmaquinaDAO — DAO физического ИИ
XMAQUINA — децентрализованная экосистема, предоставляющая пользователям со всего мира канал с высокой ликвидностью для участия в ведущих компаниях, работающих над человекоподобными роботами и воплощенным ИИ, и выводящая в блокчейн возможности, ранее доступные только венчурным фондам. Ее токен DEUS выступает одновременно в качестве индексного актива ликвидности и механизма управления, используемого для координации распределения средств казначейства и развития экосистемы. С помощью DAO Portal и Machine Economy лончпада сообщество может участвовать в блокчейне посредством токенизации машинных активов и структурированного участия, совместно владея перспективными проектами в области физического ИИ и поддерживая их.
GAIB — экономический уровень для инфраструктуры ИИ
GAIB стремится создать единый экономический уровень для материальной инфраструктуры ИИ, такой как GPU и роботы, связывая децентрализованный капитал с реальными инфраструктурными активами ИИ и создавая проверяемую, компонуемую интеллектуальную экономическую систему, генерирующую доход.
В сфере робототехники GAIB не стремится «продавать токены роботов», а нацелен на преобразование «реализованного денежного потока → компонуемые ончейн-активы, приносящие доход» за счет секьюритизации роботизированного оборудования и операционных контрактов (RaaS, сбор данных, телеуправление и т. д.) в блокчейне. Эта система охватывает финансирование оборудования (лизинг / залог), операционные денежные потоки (RaaS / услуги по работе с данными) и потоки доходов от данных (лицензирование / контракты), делая активы роботов и их денежные потоки измеримыми, поддающимися оценке и пригодными для торговли.
GAIB использует AID / sAID как механизм расчетов и получения доходов, обеспечивая устойчивую доходность посредством структурированных механизмов управления рисками (сверхобеспечение, резервы и страхование). В долгосрочной перспективе проект планирует интеграцию с рынками деривативов и ликвидности DeFi, создавая финансовый цикл от «активов роботов» до «компонуемых активов, приносящих доход». Цель проекта — стать экономической опорой эпохи ИИ.
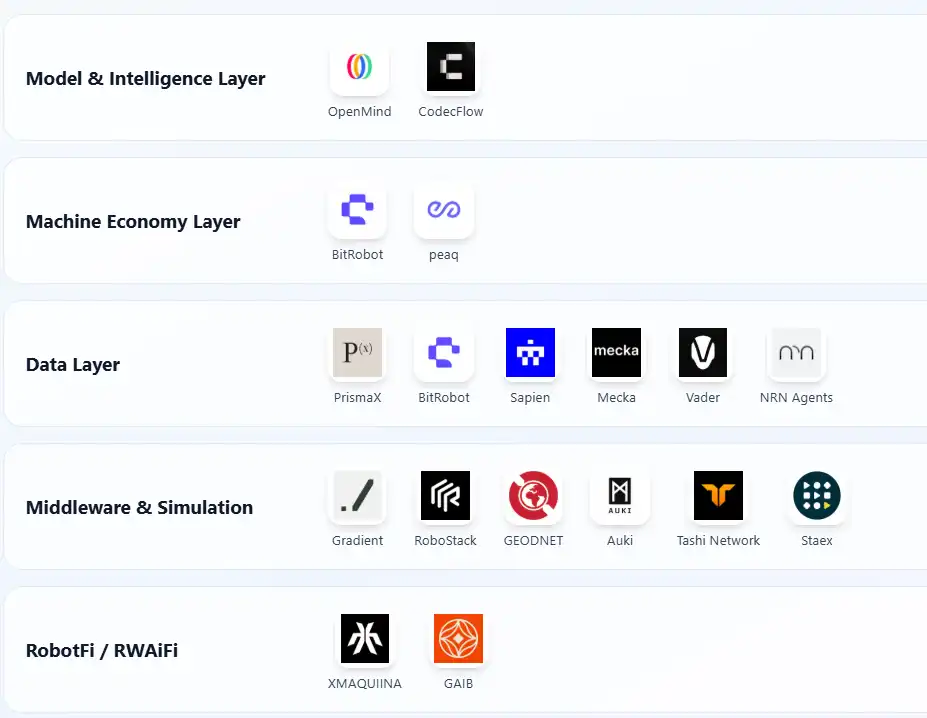
Карта экосистемы робототехники Web3: https://fairy-build-97286531.figma.site/
5. Итоги и перспективы: реалистичные вызовы и долгосрочные возможности
В долгосрочной перспективе интеграция робототехники × ИИ × Web3 направлена на создание децентрализованной машинной экономики (DeRobot Economy), которая позволит воплощенному интеллекту перейти от «автономной автоматизации» к сетевому взаимодействию, наделенному возможностями, расчетами и управлением. В основе этой логики лежит создание самоусиливающегося механизма «Токен → Развертывание → Данные → Перераспределение ценности», благодаря которому роботы, датчики и вычислительные узлы смогут обретать права собственности, совершать транзакции и делиться доходами.
Однако на нынешнем этапе эта модель все еще находится в начале исследований и далека от формирования стабильного денежного потока и масштабируемого бизнес-цикла. Большинство проектов пока остаются на уровне нарратива, а их фактическое развертывание ограничено. Производство и эксплуатация роботов требуют значительного капитала, и расширение инфраструктуры не может опираться только на токенизированные стимулы. Хотя финансовые решения в блокчейне можно компоновать, они пока не позволяют решить вопросы оценки рисков и реализации доходности реальных активов. Поэтому так называемое «самоусиление машинной сети» остается скорее идеалистической концепцией, а ее бизнес-модель еще должна пройти практическую проверку.
· Уровень моделей и интеллекта сейчас представляет собой наиболее перспективное направление для долгосрочной ценности. Проект OpenMind с открытой операционной системой для роботов стремится разрушить закрытые экосистемы, объединить взаимодействие разных роботов и предоставить интерфейс преобразования языка в действия. Его техническое видение ясно, система всесторонняя, однако объем инженерных работ огромен, цикл проверки длителен, а обратная связь на отраслевом уровне пока не сформировалась.
· Уровень машинной экономики все еще находится на раннем этапе: реальных роботов пока мало, а сети идентификации DID и стимулов еще не образовали целостный цикл. До реализации «экономики машинного труда» еще далеко. В будущем экономические эффекты ончейн-идентификации, расчетов и сетей взаимодействия проявятся в полной мере лишь при широком распространении воплощенного интеллекта.
· Уровень данных имеет относительно низкий порог входа и в настоящее время представляет собой наиболее коммерчески жизнеспособное направление. Для сбора данных воплощенного интеллекта необходимы высокая пространственно-временная непрерывность и точная семантическая интерпретация действий, от которых зависят качество данных и возможность их повторного использования. Баланс между «масштабом краудсорсинга» и «надежностью данных» — ключевой вызов для отрасли. PrismaX изначально ориентируется на потребности B2B и распределяет задачи по сбору и проверке данных, в некоторой степени предлагая тиражируемый шаблон. Однако масштаб экосистемы и оборот данных еще должны накапливаться со временем.
· Уровень промежуточного ПО и моделирования все еще находится на этапе технической проверки: для создания совместимой экосистемы не хватает единых стандартов и интерфейсов. Перенос результатов моделирования в реальные условия сложно стандартизировать, что ограничивает эффективность Sim2Real.
· Уровень доходности активов (RobotFi / RWAiFi) Web3 в основном играет вспомогательную роль в таких областях, как финансирование цепочек поставок, лизинг оборудования и управление инвестициями, повышая прозрачность и эффективность расчетов, а не меняя логику отрасли.
Безусловно, мы считаем, что пересечение робототехники × ИИ × Web3 по-прежнему представляет собой исток интеллектуальной экономической системы следующего поколения. Это не только слияние технологических парадигм, но и возможность перестроить производственные отношения: когда у машин появятся идентичность, стимулы и механизмы управления, взаимодействие людей и машин перейдет от локальной автоматизации к сетевой автономии. В краткосрочной перспективе это направление по-прежнему сосредоточено главным образом на нарративах и экспериментах, но создаваемая им институциональная система и система стимулов закладывают основу будущего экономического порядка машинного общества. В долгосрочной перспективе интеграция воплощенного интеллекта и Web3 изменит границы создания ценности, превратив интеллектуальные сущности в полноценных экономических участников, которых можно наделять возможностями, которые могут взаимодействовать и получать доход.
Отказ от ответственности: эта статья создана при содействии инструментов ИИ ChatGPT-5 и Deepseek. Автор приложил все усилия, чтобы проверить текст и убедиться в достоверности и точности информации, однако ошибки и упущения неизбежны; просим отнестись к этому с пониманием. Важно отметить, что на рынке криптовалют часто наблюдается расхождение между фундаментальными показателями проектов и динамикой цен на вторичном рынке. Содержание этой статьи предназначено исключительно для систематизации информации и академического/исследовательского обмена и не является инвестиционной консультацией или рекомендацией покупать либо продавать какие-либо токены.
Эта статья предоставлена сторонним автором и не отражает точку зрения BlockBeats.
Этот контент предоставляется исключительно в общих информационных целях и не является финансовым, инвестиционным, юридическим или налоговым советом. Любые мероприятия, вознаграждения, онлайн-акции или связанная с ними информация, упомянутые в настоящем документе, не должны рассматриваться как рекомендация, приглашение к покупке, продаже, торговле или иной сделке с какими-либо криптоактивами. Криптоактивы очень волатильны и могут привести к убыткам. Доступность услуг, продуктов WEEX и связанных с ними событий может варьироваться в зависимости от региона. Вы несете ответственность за обеспечение того, чтобы ваше участие соответствовало применимым местным законам и нормативным актам.
Вам также может понравиться

FNX328COL-1792468377

Первый в мире саммит DePIN — DePIN Expo 2025 успешно завершился в Гонконге!

FN342COL136B

Криптовалюта и робототехника: настоящая революция или новый спекулятивный пузырь?

Peak начинает переход на 1 миллион единиц... планируется использование 3,3 миллиона PEAQ в качестве залога и сжигания

APT, LINEA и другие ожидают крупного разблокирования токенов
На фоне снижения ставки: какие нарративы продолжат набирать обороты в ближайшие шесть месяцев?

Оборот крипторынка в РФ оценили в 376 млрд долларов

Ethereum зафиксировал сигнал, который наблюдался перед скачком в июне; повторится ли история?

Evernorth заимствует идею у Майкла Сэйлора с новым планом финансирования XRP на 80 миллионов долларов
Кривая Коппока и криптотрейдинг: как использовать индикатор разворота тренда

Биткойн и Конституция США: на этот раз загадочный код

Данные клиентов утекли у производителя криптокошельков после атаки на интернет-магазин

Хедж-фонды держат 2 триллиона долларов в госдолге США, но их следующая сделка может потребовать меньше облигаций

Еженедельный обзор: кража $68 000 у украинца в Trust Wallet, иск Circle против Трампа на $2 млрд в ОАЭ и историческое обновление Solana

Криптовалюты: переводы из Канады в три азиатские страны увеличились на 141%
Великобритания готовится к серьезным инцидентам с AI Agent: какие планы по реагированию необходимы компаниям

[Крипто-преступление] Внезапная смерть успешного CEO биржи... шокирующая правда, которая вскрылась позже

Dessa — голос ИИ от Block, который смеется и плачет как человек

Промежуточные выборы в США: какой результат будет оптимальным для биткойна? "Пробитие 90 000 долларов или падение до 70 000 долларов"

Пять проектов DeFi в списке наблюдения: от многоуровневых хранилищ до бессрочных ордеров на блокчейне

Кто на самом деле решает, будет ли проведено крупное обновление криптовалюты?
Kraken хочет стать вашим банком, но кто защитит ваши деньги?

Биткойн 0.1 восстановлен байт за байтом: машина Сатоши Накамото выдана своим исполняемым файлом

XRP: Количество кошельков достигло рекорда в 8,24 миллиона
Купить дом за криптовалюту... Ripple поддерживает сделки с дорогой недвижимостью

Почему криптобиржи уходят из России: объяснение эксперта РАКИБ

[Колонка] Robinhood Chain: Ветер мемкоинов утих, но рост продолжается
Спекуляции как тема последних 10 лет: внимание на прогнозные рынки и бессрочные фьючерсные биржи = Delphi Digital

Изъятие криптовалюты в уголовном процессе: новые правила и нерешенные проблемы
FNX328COL-1792468377
Первый в мире саммит DePIN — DePIN Expo 2025 успешно завершился в Гонконге!
FN342COL136B
Криптовалюта и робототехника: настоящая революция или новый спекулятивный пузырь?
Peak начинает переход на 1 миллион единиц... планируется использование 3,3 миллиона PEAQ в качестве залога и сжигания
APT, LINEA и другие ожидают крупного разблокирования токенов
Содержание
Свежие статьи


Свежие листинги на WEEX


