
Después de que el sector de la inteligencia corporal se enfríe, este equipo emprendedor de Stanford obtiene cientos de millones en financiamiento

 Prefiérenos en Google


Autor: Wu Qiong, Inversión
En un momento de cambio para la inteligencia corporal, se ha concretado una ronda de financiamiento en contra de la tendencia. Hoy (2 de noviembre), RoboScience Machine Science anunció la finalización de una ronda de financiamiento A2 por cientos de millones, liderada por Amber Capital, Hongruida Investment, y Shanghai Semiconductor Industry Investment, con la participación de Shuang Capital, 360 Venture Capital, Guolian Tongbao, Jinding Capital y varias plataformas de empresas cotizadas.
Al observar a RoboScience Machine Science, encontramos a dos compañeros de clase del AI Lab de Stanford: Tian Ye y Shao Lin. Desde sus días en el campus, a menudo discutían sobre cómo los robots podrían integrarse en la vida humana. Años después, al ver que la inteligencia corporal en China alcanzaba un punto de inflexión, decidieron regresar a su país para emprender, dando origen a RoboScience Machine Science.
Stanford es casi uno de los centros de investigación de inteligencia corporal en el mundo: Li Fei-Fei, uno de los iniciadores de ImageNet, los fundadores del REAL Lab de Chelsea Finn, el académico de geometría Leonidas J. Guibas, y el equipo fundador de Pi, una de las principales empresas de inteligencia corporal en el extranjero, todos provienen de Stanford. Alrededor de 2016, el grupo de geometría del profesor Leonidas J. Guibas (académico de las tres academias de EE. UU.) reunió a un grupo de estudiantes chinos, incluidos Wang He, Shao Lin y su compañero Su Hao.
Desde la geometría tridimensional, el aprendizaje de robots hasta la interacción física, la acumulación de investigaciones en Stanford también ha proporcionado importantes inspiraciones para estos emprendedores en su exploración de la inteligencia corporal general. Esto también se refleja en el ADN tecnológico de RoboScience Machine Science: actualmente, el modelo general de inteligencia corporal Visics, desarrollado internamente por la empresa, ha superado el problema de la generalización del objeto; el motor de simulación física RoboMirage, también desarrollado internamente, ha superado aún más la barrera de datos. En el camino hacia la inteligencia corporal general, RoboScience Machine Science ha optado por apuntar directamente a los desafíos más difíciles.
En este momento, las elecciones de los inversores a menudo tienen un significado de indicador. Aprovechando el momento de completar la financiación, el mundo de la inversión tuvo una profunda conversación con Tian Ye, fundador y CEO de RoboScience Machine Science, donde se desplegó una historia de emprendimiento en inteligencia corporal diferente a la mayoría de las anteriores.
Dos compañeros de Stanford se unen para emprender y enfrentan el desafío de la generalización corporal
El "sello de Stanford" es la primera impresión que RoboScience Machine Science deja en la mayoría de las personas.
El surgimiento del equipo comenzó en Stanford: Tian Ye se graduó de la Universidad de Ciencia y Tecnología de China y en 2014 se trasladó a Stanford para continuar sus estudios bajo la tutela del profesor Andrew Ng, lo que lo llevó al mundo de la IA.
Este período de estudios se convirtió en una de las experiencias más valiosas de la vida de Tian Ye. En ese momento, el aprendizaje profundo estaba apenas comenzando a surgir a nivel mundial, y Andrew Ng era uno de los primeros defensores. Bajo la dirección de su profesor, Tian Ye no solo tuvo acceso a las tecnologías más avanzadas del mundo, sino que también realizó numerosos intentos de aplicar la tecnología a escenarios reales.
Muchas grandes historias de emprendimiento en el mundo de los negocios a menudo comienzan con la amistad más pura en el campus. También fue en este campus lleno de geeks e innovación donde Tian Ye y su compañero de clase Shao Lin forjaron su vínculo. La diferencia es que Shao Lin estudió con la experta en operaciones de inteligencia corporal Jeannette Bohg y el maestro de la geometría Leonidas Guibas, enfocándose en el campo del aprendizaje de robots.
Aunque sus direcciones de investigación eran diferentes, la curiosidad de ambos coincidía inesperadamente: ¿cómo permitir que las capacidades de IA ingresen al mundo físico y se interactúe y opere con los robots mediante un lenguaje natural general? "Desde Stanford, hemos estado hablando sobre cuándo los robots podrán realmente integrarse en la producción y la vida de las personas a gran escala", recordó Tian Ye al mundo de la inversión.
Pero en ese momento, el concepto de inteligencia corporal aún no había explotado y el momento para emprender no era maduro. Así que Tian Ye decidió primero unirse a Apple, participando en la construcción del ecosistema de productos de IA y aplicaciones de IA de Apple, creciendo de ingeniero a líder técnico, liderando el primer sistema de inferencia de modelo grande de colaboración entre el extremo y la nube, Apple Intelligence, y la plataforma central CoreML, CreateML, que fue elogiada como "el PyTorch y CUDA de Apple"; Shao Lin, por su parte, se unió al Departamento de Computación de la Universidad Nacional de Singapur como profesor asistente, continuando su investigación en aprendizaje de robots y operaciones hábiles.
Estas dos experiencias tan diferentes completaron la última pieza del rompecabezas del emprendimiento: partiendo juntos de Stanford, Tian Ye acumuló experiencia en ingeniería al implementar tecnología en dispositivos y usuarios a gran escala en Apple; las investigaciones que lideró Shao Lin también se convirtieron en la base técnica para su futura empresa. Así, se formó una combinación emprendedora que complementa "academia y ingeniería".
Foto de los dos fundadores de RoboScience Machine Science (izquierda: Shao Lin, derecha: Tian Ye)
De repente, en 2024, la versatilidad de los modelos de lenguaje grandes estalló con la aparición de ChatGPT, y tanto el mundo académico como la industria comenzaron a intentar replicar esta Ley de Escalado en los robots del mundo físico. Finalmente, llegó la oportunidad, y Tian Ye decidió dejar su trabajo y regresar a su país para emprender, fundando RoboScience Machine Science. Los dos continuaron luchando juntos: Tian Ye asumió el cargo de CEO, mientras que Shao Lin se convirtió en el científico jefe.
En este contexto, el sector de la inteligencia corporal en el país estalló por completo, con capitales y emprendedores de primer nivel entrando en acción. Al mirar esta ola, el sello de Stanford es especialmente brillante: el fundador de Hillbot, Su Hao, el fundador de Galaxy General, Wang He, el fundador de Qiongche Intelligent, Lu Cewu... todos provienen de la línea académica de robots e IA de Stanford. Como siente Tian Ye, "mirando el campo de la IA, Stanford es sin duda el frente más avanzado del mundo, donde innumerables innovaciones académicas y de ingeniería ocurren". Silenciosamente, una "legión de Stanford" ha surgido en el sector de la inteligencia corporal en China.
Cuanto más alto es el punto de partida, mayor es la visión. RoboScience Machine Science ha elegido un camino más difícil: a través de una ruta tecnológica de pila completa que integra hardware y software, desarrollando tanto un modelo general de inteligencia corporal como el propio robot y la simulación física.
"Lo más importante de la inteligencia corporal son dos cosas: el modelo y los datos", como dice Tian Ye, esto explica básicamente la ruta de crecimiento de RoboScience Machine Science: para superar el desafío de generalización que enfrenta la inteligencia corporal, el equipo ha desarrollado el modelo general de inteligencia corporal Visics.
En términos específicos, el modelo general de inteligencia corporal Visics utiliza la arquitectura VLOA (Vision-Language-Object-Action), tomando la trayectoria de objetos (nubes de puntos 3D de objetos) como el estándar de representación intermedia unificado. Este diseño desacopla completamente "cognición" y "ejecución": el modelo del mundo corporal en la parte superior es responsable de predecir y deducir la trayectoria de movimiento físico de los objetos, mientras que el modelo de operación general en la parte inferior convierte la trayectoria en instrucciones de control adaptadas a cualquier robot.
Al mismo tiempo, la empresa ha desarrollado un motor de simulación de alta precisión, RoboMirage. El exdirector de IA de Tesla y cofundador de OpenAI, Andrej Karpathy, propuso en su artículo "Verificabilidad" que cuando una tarea tiene un entorno de verificación lo suficientemente eficiente y completo, permitiendo pruebas repetidas y eficientes, y proporcionando automáticamente retroalimentación de recompensas, la probabilidad de que la IA resuelva el problema a través de entrenamiento continuo aumentará considerablemente.
RoboMirage ya ha logrado alta concurrencia, temporalidad y cobertura de todo el espacio de objetos. Esto proporciona una gran energía para el desarrollo del modelo corporal de RoboScience. Combinado con una línea de etiquetado y limpieza de video completamente automática, se ha construido un "volante de datos dual de simulación + video". Tian Ye compartió un conjunto de datos: la ruta de datos de RoboScience Machine Science ha reducido el costo de adquisición de datos por unidad a 0.05 yuanes, disminuyendo a 1/20 a 1/200 del costo de soluciones tradicionales. Desde principios de 2026 hasta octubre, los datos de entrenamiento de video de RoboScience Machine Science han aumentado de 1 millón a 4 millones y continúan expandiéndose, superando fundamentalmente las limitaciones de escala y costo de los datos, creando condiciones para la Ley de Escalado de la inteligencia corporal.
A medida que los modelos de lenguaje grandes continúan demostrando su capacidad de comprensión espacial, el mercado de capitales también ha comenzado a cuestionar de manera más directa a las empresas de inteligencia corporal: a medida que los límites de capacidad de los modelos generales continúan expandiéndose, ¿cuál es el valor independiente y la barrera a largo plazo de las empresas de inteligencia corporal que desarrollan su propio "cerebro"?
El juicio de Tian Ye es que los modelos de lenguaje grandes son buenos en la invocación de herramientas, descomposición de tareas y organización de intenciones, pero desde la comprensión de la tarea hasta la conducción de robots para completar operaciones de manera estable, aún hay una barrera en el mundo físico. Para las empresas de inteligencia corporal, el valor central radica en si pueden permitir que diferentes hardware completen operaciones en entornos complejos, con una velocidad suficientemente rápida y una tasa de éxito suficientemente alta, y reutilizar esta capacidad en más cuerpos y tareas. Detrás de esto, se necesita que el modelo aprenda sobre contacto, fricción, elasticidad y otras leyes físicas, así como acumular continuamente datos de interacción física que son difíciles de obtener directamente de texto y video, para que el sistema pueda completar tareas reales de manera eficiente y robusta en el mundo físico.
Esta es también la lógica subyacente de RoboScience Machine Science al implementar el modelo Visics y el motor de simulación RoboMirage: generar datos de interacción física a gran escala mediante el motor de simulación, reduciendo el costo de datos para el entrenamiento del modelo; utilizar una arquitectura desacoplada por capas para conectar la comprensión del movimiento de los objetos con la operación del robot, reduciendo la dependencia de la capacidad del modelo en hardware específico. Ambos apuntan a un objetivo de valor comercial: permitir que la misma capacidad operativa se reutilice a través de diferentes cuerpos y tareas, reduciendo el costo marginal de adaptación a nuevo hardware y despliegue en nuevos escenarios. Desde la perspectiva de inversión, el espacio de imaginación de esta ruta radica en convertir la acumulación continua de datos y modelos en una capacidad operativa general escalable que se pueda entregar, y a través de una interfaz de modelo Visics unificada, servir a más fabricantes de robots y desarrolladores de aplicaciones.
Después de lograr grandes avances tanto en el lado del modelo como en el de los datos, RoboScience Machine Science lanzó su primer robot corporal: el REX G1, un robot humanoide de ruedas que puede aplicarse ampliamente en logística, retail, fábricas, hogares y otros escenarios.
Al igual que Apple, la verdadera barrera nunca es una sola tecnología, sino la capacidad sistémica que integra hardware y software. RoboScience Machine Science es así: construyendo capacidades de pila completa, con una velocidad de iteración más rápida, para crear la próxima generación de robots capaces de ejecutar tareas complejas de forma autónoma.
Financiamiento en contra de la tendencia, un año para cerrar el ciclo completo de la inteligencia corporal
Los inversores ya habían notado a estos dos compañeros de Stanford desde hace tiempo.
En la era de la IA, los inversores a menudo establecen contactos con ejecutivos de grandes empresas y profesores universitarios que tienen potencial emprendedor, para poder invertir en ellos en el momento en que decidan emprender. Esta escena también ocurrió con Tian Ye: recuerda que antes de que él y Shao Lin dejaran sus trabajos, varios inversores comenzaron a acercarse a ellos, manteniendo un intercambio regular.
Todo fluyó naturalmente. Apenas se estableció RoboScience Machine Science, la ronda de financiamiento semilla de varios millones de yuanes, invertida exclusivamente por Zero One Venture Capital, se cerró rápidamente. Y dos meses después de completar la financiación, el equipo de Shao Lin ganó el premio al mejor artículo en la dirección de operación y movimiento de robots con el marco de captura ágil general D(R,O) Grasp, convirtiéndose en el primer equipo en Asia en obtener este honor como primera unidad en los últimos cinco años. Esta investigación también es la fuente técnica del avance de RoboScience Machine Science en el desafío de la operación hábil entre cuerpos.
Después, los inversores continuaron aumentando su inversión: en julio de ese año, se completó una ronda de financiación inicial de casi 200 millones de yuanes, liderada por JD.com, con la participación de China Merchants Venture Capital y SenseTime Guoxiang Capital, y los accionistas existentes Zero One Venture también aumentaron su inversión; en febrero de 2026, se completó una ronda de financiación Pre-A de varios cientos de millones de yuanes, con inversores que incluyen a PwC Capital, Dachen Caizhi y otras instituciones de inversión reconocidas, y China Merchants Venture Capital y Zero One Venture continuaron aumentando su inversión; hasta ahora, la empresa ha completado varias rondas de financiación de serie A de varios cientos de millones de yuanes.
RoboScience ha mantenido un ritmo sólido y pragmático en la financiación. De hecho, después de un auge en la financiación en la primera mitad del año, la pista de inteligencia embodida ha mostrado un claro enfriamiento en la segunda mitad del año, y los inversores se han vuelto cada vez más cautelosos, con estándares de inversión más estrictos. Cuanto más bajo es el valle de la industria, más peso tiene la financiación.
Lo que ha llevado a los inversores a actuar con firmeza son los hitos alcanzados por RoboScience en cada etapa de financiación: en septiembre de 2025, se lanzó el motor de simulación de alta precisión RoboMirage, que conecta un ciclo de datos de bajo costo y a gran escala; en junio de 2026, se lanzó oficialmente el modelo general de inteligencia embodida Visics, que demostró la capacidad de generalización cruzando ontologías, objetos y tareas mediante la arquitectura VLOA; solo dos meses después, el primer robot humanoide con ruedas, REX G1, fue presentado. En otras palabras, en un año, se conectaron datos, modelos y el cuerpo del robot, formando un ciclo cerrado completo de inteligencia embodida.
Cabe mencionar que, antes de completar esta ronda de financiación, RoboScience también alcanzó una cooperación estratégica con Tencent Cloud para crear el primer servicio de inteligencia embodida en la nube EaaS (Embodied-AI-as-a-Service) del mundo. Sobre esta base de cooperación, Visics se convirtió en el primer modelo general de inteligencia embodida en la nube, abierto al público para su uso.
Detrás de esto se encuentra la reflexión de RoboScience sobre la comercialización. Tian Ye reveló que actualmente el equipo tiene tres rutas de industrialización: proporcionar soluciones completas de inteligencia embodida para aplicaciones finales; ofrecer servicios de modelo EaaS que se pueden invocar desde la nube, así como controladores desplegados en el extremo, abriendo las capacidades del modelo a un público más amplio de desarrolladores, empresas de ontología e integradores de escenarios.
En palabras de Tian Ye, estas tres rutas equilibran "profundidad y amplitud": la ruta de pila completa se centra en escenarios clave, mientras que los controladores y EaaS extienden las capacidades, cubriendo así una amplia gama de escenarios de aplicación que una empresa no puede dominar completamente.
Todo esto también es lo que ha impresionado a los inversores. Como expresó Amber Capital: "La iteración de la tecnología de inteligencia embodida se está acelerando, y está pasando por una fase de avance desde la validación técnica hacia la aplicación a gran escala en diferentes campos; la capacidad general de escenarios abiertos y el costo de implementación son clave para la ruptura de la industria. RoboScience ha construido un sistema técnico de pila completa que conecta datos, modelos y ontologías en torno a este tema central, mejorando aún más la capacidad de generalización cruzando ontologías, objetos y tareas, logrando una acumulación continua de datos y una iteración de capacidades en condiciones reales. Reconocemos altamente el juicio prospectivo del equipo sobre la ruta técnica y su capacidad de ejecución sistemática, y tenemos confianza en que la empresa acelerará la validación en escenarios reales, impulsará la reutilización a gran escala de las capacidades del modelo y se convertirá gradualmente en una plataforma de infraestructura importante para la era de la inteligencia embodida general.
Frente a la prueba de la producción comercial y la validación a gran escala, la intervención del capital industrial a menudo se considera un indicador. Para todos los jugadores, tales inversores son extremadamente valiosos, no solo por el apoyo financiero, sino también por proporcionar escenarios de validación reales.
Al abrir el campo de accionistas de RoboScience, no son pocas las caras que se ven: JD.com cuenta con decenas de parques logísticos inteligentes "Asia No. 1" en todo el país y miles de almacenes; detrás de Shuang Capital está la familia Lee Kum Kee de Hong Kong, que posee una enorme red de producción y suministro a nivel mundial. Sus negocios están llenos de procesos no estándar, complicados y difíciles de automatizar, que son precisamente los escenarios ideales para la inteligencia embodida.
En esta ronda de financiación también participaron varias plataformas de capital industrial y empresas cotizadas, formando un grupo para otorgar un voto de confianza a RoboScience. Tian Ye reveló que están colaborando con un grupo de partes industriales y que pronto se anunciarán más detalles.
Sin duda, este es el mejor campo de pruebas para las empresas de inteligencia embodida. A continuación, el camino de aceleración de RoboScience se vuelve cada vez más claro: los fondos de esta ronda de financiación se centrarán en apoyar la iteración continua y la actualización del modelo, promoviendo la validación POC y la implementación a gran escala en escenarios clave como logística, retail e industrial. Al mismo tiempo, se fortalecerá aún más la reserva de talento de alto nivel.
Hacia un Final General
Lograr una inteligencia embodida general es casi el sueño final de todos los emprendedores en este campo.
Es un tema extremadamente amplio y romántico. Pero lo general significa que los robots pueden percibir el entorno, tomar decisiones autónomas, actuar y aprender de la retroalimentación, como los humanos, aprendiendo mientras hacen. Sin embargo, aún hay muchos problemas de ingeniería que deben resolverse, y queda un largo camino por recorrer. Cuando la imaginación y la realidad divergen, la industria comienza a pasar de la "fantasía universal" a la fase de "especialización primero". Incluso hay opiniones que sostienen que "lo general está demasiado lejos; profundizar en escenarios verticales es la clave para sobrevivir."
Pero para Tian Ye, esto no es una elección de este o aquel. "El núcleo de la inteligencia embodida general radica en reducir los costos marginales, que también será nuestra competencia central en el futuro." Explicó que RoboScience persiste en hacer productos de pila completa precisamente para optimizar en profundidad en campos específicos como logística y retail.
"Definitivamente debemos aterrizar en ciertos escenarios primero, pero lo que lo respalda es una tecnología subyacente que evoluciona continuamente, se vuelve cada vez más general y tiene costos cada vez más bajos." Tian Ye enfatizó que un ciclo comercial sostenible y positivo necesita estar profundamente acoplado con los escenarios, mientras que la competitividad a largo plazo debe ampliarse reduciendo continuamente los costos marginales.
Primero entrar en industrias de alto valor y alta demanda, y luego llevar a los robots a escenarios más amplios, es el objetivo final de la inteligencia embodida general que todos esperan. En este camino, la generalización es el hueso más difícil de roer.
En términos simples, la mayoría de los modelos embodidos actuales, después de una recopilación de datos suficiente y un entrenamiento especializado en escenarios fijos, pueden alcanzar una tasa de éxito de tareas cercana al 100%. Pero tan pronto como se cambia el objeto de operación o se modifica ligeramente el entorno, la tasa de éxito de las tareas del robot disminuye drásticamente.
Frente a este desafío, RoboScience ha propuesto su propia solución: gracias a su estructura VLOA desarrollada internamente, ya admite la generalización en tres dimensiones: cruzando ontologías, objetos y tareas. Una escena memorable fue en la Conferencia Mundial de Inteligencia Artificial de 2026, donde RoboScience realizó un "cambio de manos rápido en 30 segundos" en el escenario: el personal cambió directamente el hardware de la mano hábil de diferentes marcas, sin necesidad de reconfiguración ni ajustes, y la mano hábil fue reconocida instantáneamente en 30 segundos, ejecutando sin problemas múltiples tareas de agarre, logrando realmente "usar inmediatamente después de cambiar de manos", validando la capacidad de generalización cruzando ontologías.
Además, la mano hábil equipada con el modelo general de inteligencia embodida Visics pudo agarrar con éxito cualquier objeto proporcionado por el público presente; más notablemente, en el WRC celebrado en agosto de este año, RoboScience abrió simultáneamente el proceso de razonamiento del modelo mundial en su stand, convirtiéndose en la primera empresa en la industria en mostrar públicamente el razonamiento de visualización en tiempo real del modelo mundial.
"La inteligencia embodida está altamente relacionada con el mundo físico, y necesita evolucionar junto con escenarios reales, tareas reales y algoritmos." Tian Ye no es ciegamente optimista, "definitivamente es un paso a la vez, de pequeño a grande, avanzando de industrias específicas hacia sectores más amplios gradualmente." Pero también está convencido de que esto sucederá en los próximos años.
A medida que la ola de emprendimiento en inteligencia embodida avanza, surgen controversias y burbujas. Al respecto, Tian Ye se muestra bastante tranquilo: "Las burbujas pueden surgir porque todos están haciendo diferentes intentos, como en la evolución biológica, algunos desaparecen en el proceso evolutivo, mientras que otros sobreviven. Esto es un fenómeno natural de la evolución tecnológica."
En la segunda mitad de la inteligencia embodida, las empresas que dependen únicamente de demos llamativos para contar historias enfrentarán una presión de supervivencia cada vez mayor. Tian Ye prefiere concentrar su energía en "hacer cosas": "Las fluctuaciones a corto plazo son solo ruido para nosotros. Volviendo a la esencia comercial, lo que todos prestarán más atención a continuación es cómo la tecnología realmente se implementa en los productos.
El camino hacia la AGI en el mundo físico aún está muy lejos. Mirando hacia atrás en unos años, este momento podría ser un punto de inflexión.
Precio de --
Este contenido se ofrece únicamente con fines informativos generales y no constituye asesoramiento financiero, de inversión, legal ni fiscal. Cualquier evento, recompensa, promoción en línea o información relacionada que se mencione en el presente documento no debe considerarse como una recomendación, solicitud o invitación a comprar, vender, tradear o de negociar de otra manera con cualquier criptoactivo. Los criptoactivos son sumamente volátiles y pueden provocar pérdidas. La disponibilidad de los servicios, productos y eventos relacionados de WEEX puede variar según la región. Tienes la responsabilidad de asegurarte de que tu participación esté de acuerdo con las leyes y regulaciones locales vigentes.
También te puede interesar

Las startups de IA comienzan a desarrollar sus propios chips de compra

Cloud, analista jefe de HTX de Huobi: el apalancamiento en el mercado cripto se ha limpiado adecuadamente, el espacio para caídas a corto plazo es limitado

HIVE Digital Technologies Apunta a 45000000 de Ingresos Anuales Desde un Centro de Datos de IA

El nuevo protocolo P2P de Ethereum duplica la velocidad de entrega de bloques, dice Optimum

Space and Time, respaldado por Microsoft, lanza una plataforma para permitir que agentes de IA verifiquen datos privados

La deuda de poder computacional de IA se dispara: ¿puede el crédito en cadena cubrir el vacío de los bancos?

El fundador de Binance, CZ, advierte sobre una crítica falla de OpenSSH de 10 años

¿Se acerca una crisis a la infraestructura de IA, USD.AI?

Dropbox planea adquirir Tigris Data por 350 millones de dólares y lanzar la plataforma DBX Agent Cloud
USD.AI supera los 200 millones de dólares en el primer mes del mercado de préstamos de GPU GLX

HashKey On-Chain se une a Yuanbi Technology y Anchorage Digital Bank N.A. para celebrar un evento de la industria en Hong Kong, centrado en impulsar las finanzas digitales

HashKey Cloud y Utila firman un acuerdo de cooperación estratégica
Nvidia podría garantizar deuda multimillonaria de centro de datos de IA
Lanzamiento de Cardano Midnight, posibilidad de beneficios con NIGHT en lugar de ADA

Resultados de Google: usuarios activos de Gemini alcanzan los 1.000 millones, pero se espera un aumento significativo en el gasto de capital el próximo año

Midnight supera 1 millón de transacciones mientras la actividad diaria aumenta
Qianwen Office E-commerce Edition: No Solo Quiere "Chatear"

Circle y Tereina integran USDC y EURC en SAP Cloud ERP

Google Cloud realiza una prueba de transferencia basada en blockchain entre bancos suizos

Ciberataque a GMO en Japón: cuentas de trading devastadas, GMO Coin asegura estar a salvo

El estudio de IA de Tether muestra cuándo comprar una laptop cuesta más que los tokens en la nube
Anthropic PBC planea gastos de hasta 750 mil millones de dólares antes de la OPI

Jensen Huang: Las futuras estaciones base de telecomunicaciones podrían evolucionar a redes de IA distribuidas, todos los operadores de telecomunicaciones ofrecerán potencia de IA

Aethir actualiza el mecanismo económico del token ATH, se implementará un mecanismo de quema diaria a partir de noviembre
Falla de Google Cloud: Revolut paralizado, los saldos de criptomonedas muestran cero

MoneyGram se une a XDC Network como validador institucional

Xie Jiayin: TiDB Cloud fue hackeado, Bitget no filtró información sensible tras dos meses de inactividad
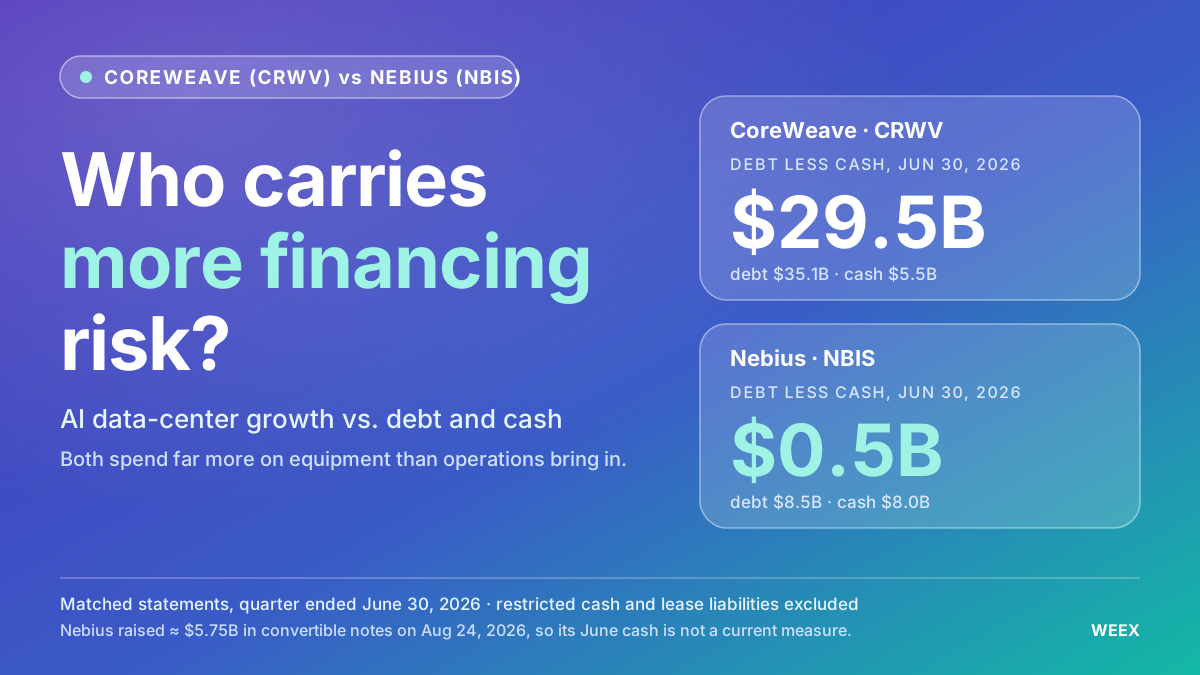
Acciones de CoreWeave vs. Nebius: ¿qué negocio de nube de IA enfrenta mayor riesgo de financiación?
Comparamos las acciones de CoreWeave y Nebius a través de la deuda, el flujo de caja, los anticipos de clientes y la dilución para evaluar qué negocio de nube de IA enfrenta un mayor riesgo de financiación.

Phala Cloud sufre un ataque, se leen registros y variables de entorno de algunos clientes

JP Morgan decide bloquear el acceso de IA externa
Las startups de IA comienzan a desarrollar sus propios chips de compra
Cloud, analista jefe de HTX de Huobi: el apalancamiento en el mercado cripto se ha limpiado adecuadamente, el espacio para caídas a corto plazo es limitado
HIVE Digital Technologies Apunta a 45000000 de Ingresos Anuales Desde un Centro de Datos de IA
El nuevo protocolo P2P de Ethereum duplica la velocidad de entrega de bloques, dice Optimum
Space and Time, respaldado por Microsoft, lanza una plataforma para permitir que agentes de IA verifiquen datos privados
La deuda de poder computacional de IA se dispara: ¿puede el crédito en cadena cubrir el vacío de los bancos?
Últimos artículos


Últimos listados de monedas en WEEX


